


Lengan Manipulator
Mengapa Memilih HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Perusahaan kami merupakan perusahaan manufaktur mekanik, yang dulunya merupakan pabrik manufaktur mesin pengangkat, yang berdiri pada tahun 2005. Berlokasi di Distrik Qingyuan, Kota Baoding, Provinsi Hebei, Tiongkok, yang dikenal sebagai kota kelahiran mesin pengangkat, meliputi area seluas 3.200 meter persegi, dengan peralatan produksi yang canggih dan sistem manajemen mutu yang komprehensif, kami berkomitmen untuk menyediakan layanan manufaktur mekanik berkualitas tinggi kepada para pelanggan.
Tim Teknis Profesional
Kami memiliki tim yang sangat terampil dengan kekuatan teknis yang kuat dan lebih dari 100 karyawan yang berpengalaman. Kami menekankan inovasi berkelanjutan dan memiliki serangkaian teknologi dan peralatan manufaktur presisi yang dikembangkan secara independen.
Berbagai Macam Produk
Produk kami meliputi berbagai peralatan mekanik, seperti perangkat anti jatuh, timbangan elektronik, lengan manipulator, dan lain-lain; Pada saat yang sama, kami juga dapat menyesuaikan produksi menurut kebutuhan pelanggan.
Kualitas asuransi
Kami benar-benar mengikuti persyaratan sistem manajemen mutu ISO9001 untuk produksi, dan semua produk telah lulus sertifikasi CE, dengan pangsa pasar yang tinggi. Pada saat yang sama, kami juga memiliki lini produksi yang canggih untuk menyediakan peralatan mekanis berkualitas tinggi kepada pelanggan.
Jasa profesional
Kami menyediakan layanan purnajual yang sangat baik, melacak penggunaan, dan memberikan umpan balik yang positif. Kami akan merespons dengan cepat dalam waktu 24 jam dan memberikan solusi kepada pelanggan.


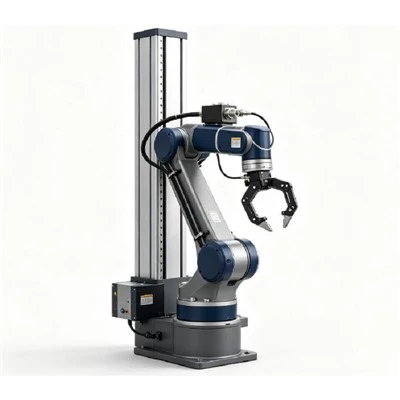
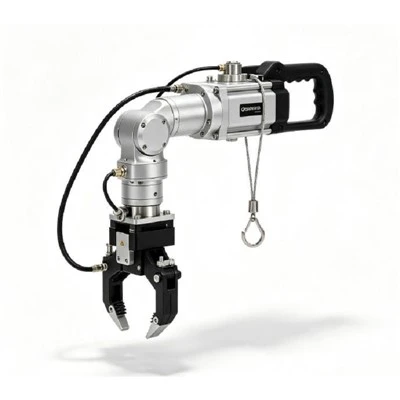
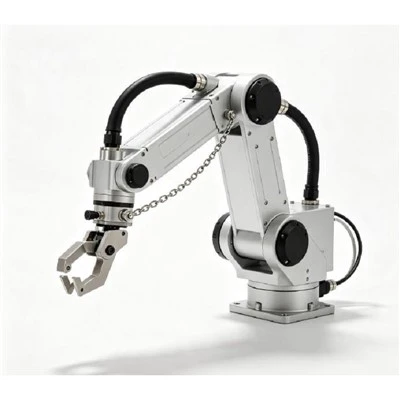
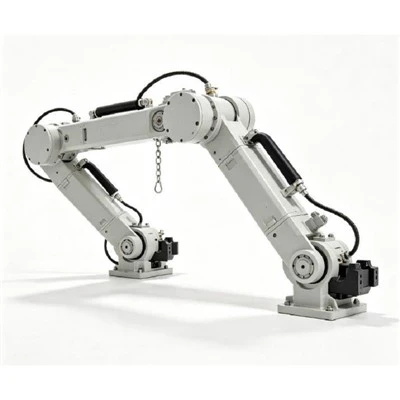
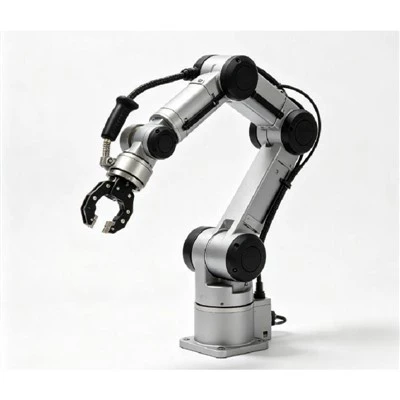
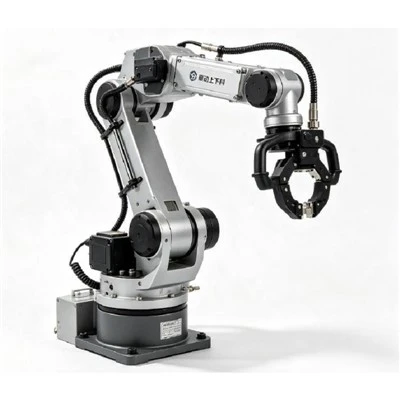
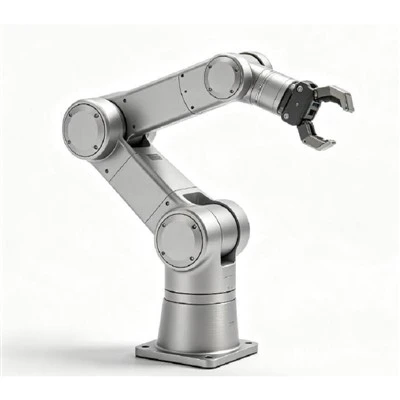
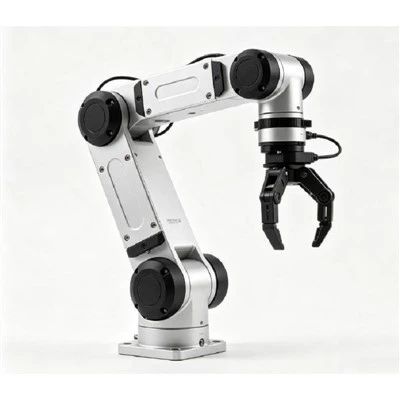
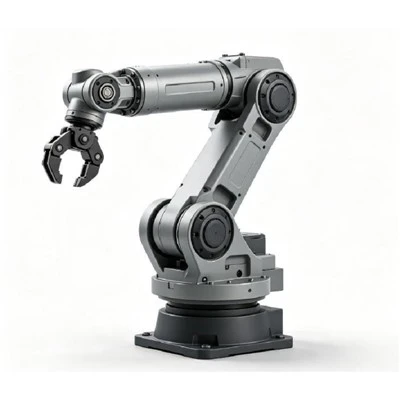
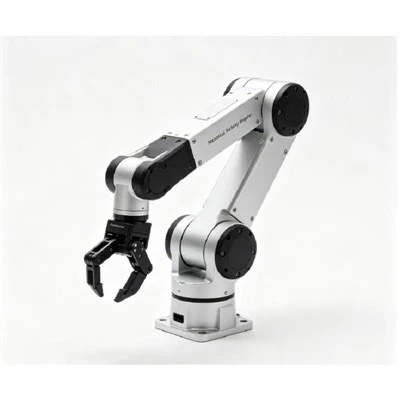
Apa itu Manipulator Arm?
Lengan manipulator pneumatik adalah peralatan hemat tenaga kerja yang digunakan untuk penanganan dan pemasangan material. Lengan ini memanfaatkan prinsip keseimbangan katup mekanis dan pneumatik, yang memungkinkan operator mendorong dan menarik benda berat sesuai dengan gerakan dan posisi yang seimbang di ruang angkasa. Ketika benda berat membentuk keadaan mengambang selama pengangkatan atau penurunan, katup distribusi memastikan gaya operasi nol, tetapi gaya operasi dipengaruhi oleh berat benda kerja.
Lengan manipulator pneumatik terutama melakukan tindakan seperti mencengkeram, memuat ulang, membalik, merakit, mengangkat, dan memasang benda kerja. Lengan ini dapat diposisikan dengan cepat dan dioperasikan secara berkala, sehingga menjadikannya peralatan pengangkat yang ideal.

Fitur Lengan Manipulator
Bekerja tanpa gravitasi
Seluruh proses memiliki fungsi mengambang, dan mesin mampu bekerja tanpa gravitasi.
Fungsi perlindungan
- Perlindungan pemutusan gas, memastikan benda kerja tidak akan jatuh saat terputus secara tiba-tiba;
- Perlindungan kesalahan operasi, jika pendaratan tidak terdeteksi, benda kerja tidak dapat dilepaskan;
- Perlindungan peringatan, yang dapat memantau tekanan kerja secara real time dan mengurangi risiko;
Transmisi variabel kontinu (CVT)
Secara otomatis dapat menyesuaikan rasio transmisi optimal sesuai dengan kondisi kerja yang berbeda, sehingga meningkatkan kinerja daya sekaligus mengurangi kebisingan dan getaran.
Tangki penyimpanan udara besar
Dilengkapi dengan tangki penyimpanan udara, mesin dapat beroperasi normal dalam waktu sepuluh menit setelah mesin dimatikan.
Bagian Utama Lengan Manipulator
1. Arm host: Perangkat utama yang memungkinkan material (atau benda kerja) mencapai gerakan 3D di udara.
2. Peralatan penjepit: suatu alat yang memungkinkan penjepitan material (atau benda kerja) dan memenuhi persyaratan penanganan serta perakitan yang sesuai dari pengguna.
3. Bagian eksekusi: Komponen pneumatik, perangkat hidrolik atau motor
4. Sistem kontrol jalur udara: sistem kontrol yang mencapai status gerakan seluruh perangkat lengan manipulator dan perlengkapan penjepit,
Lengan manipulator kaku
Lengan manipulator kaku Seri MA mampu mengangkat benda kerja dengan berbagai bentuk. Peralatan dapat dipasang di tanah, digantung dan difiksasi, atau dipindahkan dengan rel pemandu.
Lengan manipulator yang digerakkan kabel
Manipulator yang digerakkan kabel digunakan dalam kombinasi dengan kekakuan lengan lipat dan fleksibilitas lengan manipulator yang kaku. Tali kawat baja mengikuti lengan robot dan menggunakan suspensi keseimbangan pneumatik untuk menarik tali kawat baja guna mengangkat benda kerja. Hal ini memungkinkannya memiliki gaya operasi yang lebih sedikit, kecepatan operasi yang lebih cepat, dan mencapai tujuan "mengambang" dalam rentang perjalanan.
Derek jib yang dipasang pada pilar
Jenis jib crane ini dapat dipasang di tanah dan terdiri dari kolom, kantilever, kerekan listrik, dan sistem kontrol. Kolom biasanya terdiri dari struktur baja dengan stabilitas dan kapasitas menahan beban yang memadai. Kantilever adalah balok silang yang terhubung ke kolom, digunakan untuk membawa kerekan listrik dan pengait. Kerekan listrik dapat berupa manual atau elektrik, digunakan untuk mengangkat dan menggantung material. Sistem kontrol digunakan untuk mengendalikan pengoperasian jib crane dan pergerakan kerekan listrik.
Derek jib yang dipasang di dinding
Derek jib yang dipasang di dinding biasanya terbuat dari struktur baja dan dapat dipasang di dinding dengan stabilitas dan kapasitas menahan beban yang memadai. Ini adalah jenis baru mesin pengangkat material yang dikembangkan berdasarkan derek kantilever yang dipasang di kolom. Jalur berjalan mesin dipasang pada kolom semen atau balok penahan beban bangunan pabrik. Bergerak melingkar di sekitar kolom semen, sementara kerekan pneumatik juga dapat melakukan gerakan lateral di sepanjang kantilever yang dipilih dan pengangkatan vertikal.
Derek jib artikulasi portabel
Portable Articulated Jib Crane dilengkapi dengan roda, yang tidak hanya memiliki karakteristik jib crane tipe kolom, tetapi juga memungkinkan pergerakan yang fleksibel dan penggantian stasiun pengangkat, sehingga lebih mudah beradaptasi. Ini adalah mesin pengangkat darurat terpisah yang diperlukan untuk jalur produksi otomatis yang efisien.
Derek jib lipat
Crane Jib Lipat memiliki karakteristik struktur baru, ekstensi dan pembengkokan yang fleksibel, pengoperasian yang mudah, serta efisiensi dan penghematan energi yang tinggi. Crane ini dapat digunakan dengan crane keseimbangan pneumatik, memanfaatkan gerakan pembengkokan dan putaran palang untuk menghindari objek di area kerja yang terkontrol dan memaksimalkan area kerja.
Keuntungan Lengan Manipulator

Pengoperasian mudah dan cepat
Ia dapat mengikuti gaya tarik operator untuk menyelesaikan tindakan seperti mengangkat, mendorong, menggulung, memiringkan, dll. dari benda kerja, dengan mudah mengangkut benda kerja, dan membantu dalam perakitan benda kerja. Desain ini membuat proses pengoperasian menjadi sederhana dan cepat, sehingga sangat meningkatkan efisiensi kerja.

Posisi yang akurat
Dalam kondisi suspensi gravitasi nol, lengan manipulator dapat memastikan posisi yang tepat dari gerakan acak selama pemasangan produk, yang sangat penting untuk proses produksi industri yang memerlukan kontrol yang tepat.

Suspensi tanpa benturan dan gaya pantul:
Selama perakitan produk, lengan manipulator dapat menyediakan docking yang fleksibel, menghindari benturan dan gaya pantul dari mesin pengangkat biasa selama pengoperasian, sehingga melindungi keselamatan produk dan operator.

keamanan dan keandalan
Lengan manipulator mengadopsi sistem kontrol pneumatik yang tersusun atas komponen pneumatik impor berkualitas tinggi, yang dilengkapi dengan mekanisme keselamatan seperti proteksi gangguan tidak disengaja sumber udara, proteksi kesalahan pengoperasian, alarm tekanan rendah, rem kupu-kupu pengikut keselamatan, tangki udara penyangga, dsb., guna memaksimalkan perlindungan pengoperasian dan keselamatan benda kerja.
Aplikasi Lengan Manipulator
EMET Menyediakan Solusi Pengangkatan dan Pengangkutan


Cara Memilih Lengan Manipulator
Penting untuk memilih lengan robot berbantuan lengan keras dalam situasi berikut:
ketika ada torsi yang dihasilkan, tidak memungkinkan untuk menggunakan kerekan keseimbangan pneumatik atau lengan robotik berbantuan kabel lunak;
Titik gravitasi benda kerja menjauh dari titik suspensi lengan, atau benda kerja perlu dibalik atau dimiringkan;
Ketinggian bangunan pabrik dibatasi.
Lengan manipulator yang digerakkan kabel
Karena sambungan ganda lengan manipulator berbantuan kabel untuk mencapai perpindahan horizontal dan radius kerja hingga 3000 mm, ia memiliki operasi yang lebih fleksibel dan kecepatan yang lebih tinggi daripada derek keseimbangan pneumatik. Cocok untuk situasi di mana benda kerja ringan tetapi siklus penanganannya sangat cepat. Karena penggunaan tali kawat baja untuk mengangkat lengan robot berbantuan tali lunak, pusat gravitasi benda kerja harus ditempatkan tepat di bawah tali kawat baja.
Derek jib yang dipasang pada pilar
Dilengkapi dengan kerekan pneumatik atau derek keseimbangan pneumatik yang andal, sangat cocok untuk jarak pendek, penggunaan sering, dan operasi pengangkatan intensif. Memiliki karakteristik efisiensi tinggi, hemat energi, hemat masalah, tapak kecil, pengoperasian dan perawatan mudah, dll.
Kantilever yang dipasang di dindingderek
Keuntungan utama dari derek kantilever yang dipasang di dinding adalah dapat dipasang di dinding, tidak memakan tempat di lantai, dan dapat menyediakan ruang operasi yang lebih besar. Cocok untuk keperluan yang membutuhkan penghematan ruang dan ruang operasi yang lebih besar, seperti bengkel pabrik, gudang, dll.
Derek Jib Artikulasi Portabel
Keunggulan utama dari derek jib artikulasi portabel adalah fleksibilitasnya, yang memungkinkannya bergerak di antara area kerja yang berbeda sesuai kebutuhan. Derek ini cocok untuk situasi yang memerlukan perubahan lokasi kerja yang sering, seperti lokasi konstruksi, lokasi bongkar muat, dll.
Derek jib lipat
Cocok untuk situasi produksi atau pemeliharaan dalam industri seperti manufaktur mekanik, perkeretaapian, kimia, dan industri ringan. Terutama dalam lini produksi dengan peralatan padat, pengangkatan jarak pendek, dan operasi yang sering, penerapan produk ini dapat meningkatkan efisiensi produksi.
Pembersihan Rutin:Pembersihan rutin adalah kunci untuk menjaga lengan robot Anda tetap berfungsi. Gunakan kain lap bersih dan deterjen yang sesuai untuk membersihkan permukaan luar lengan robot guna menghilangkan debu, kotoran, dan minyak. Pada saat yang sama, pastikan bahan pembersih tidak memiliki efek korosif pada komponen lengan.
Pelumasan dan Perawatan:Sendi dan bagian yang bergerak pada lengan robotik memerlukan pelumasan dan perawatan rutin. Gunakan oli atau gemuk yang sesuai untuk melumasi bagian-bagian penting guna mengurangi keausan dan gesekan. Pada saat yang sama, periksa apakah pengencang longgar dan kencangkan sesuai kebutuhan. Pastikan bagian yang bergerak pada lengan robotik tetap fleksibel dan halus.
Pemeriksaan Sensor dan Kabel:Sensor dan kabel lengan robot merupakan bagian penting untuk menjaga agar pengoperasian tetap baik. Periksa secara berkala apakah sensor berfungsi dengan baik dan kabel tidak terkelupas atau rusak. Ganti kabel yang rusak jika perlu, dan pastikan sambungannya aman.
Pembaruan Sistem Pemrograman dan Kontrol:Dengan terus berkembangnya teknologi, sistem pemrograman dan kontrol lengan robot juga perlu diperbarui secara berkala. Pasang versi perangkat lunak dan firmware terbaru untuk memastikan kinerja dan fungsionalitas lengan robot yang maksimal.
Pelatihan dan Prosedur Operasional:Berikan operator pelatihan dan prosedur pengoperasian yang tepat untuk memastikan bahwa mereka memahami penggunaan lengan robot yang benar dan spesifikasi pengoperasian yang aman. Pengoperasian dan perawatan yang tepat dapat memaksimalkan masa pakai lengan robot.
Prinsip Kerja Lengan Manipulator
Lengan Manipulator Pneumatik dapat secara otomatis mengidentifikasi apakah ada beban pada lengan robot dengan mendeteksi mangkuk penghisap atau perlengkapan ujung lengan robot dan tekanan gas di dalam silinder keseimbangan, dan secara otomatis menyesuaikan tekanan udara di dalam silinder keseimbangan melalui rangkaian kontrol logika pneumatik untuk mencapai keseimbangan otomatis. Saat bekerja, benda berat tampaknya tergantung di udara, yang dapat menghindari tabrakan selama dok produk. Dalam jangkauan kerja lengan manipulator, operator dapat dengan mudah memindahkannya ke belakang, ke depan, ke kiri, ke kanan, ke atas dan ke bawah ke posisi mana pun, dan operator dapat mengoperasikannya dengan mudah. Pada saat yang sama, rangkaian pneumatik juga memiliki fungsi perlindungan yang saling terkait seperti mencegah kesalahan pengoperasian dan perlindungan kehilangan tekanan. Lengan manipulator pneumatik tidak memerlukan sistem kontrol elektronik, hanya udara terkompresi dan sumber vakum yang dapat bekerja, yang sangat nyaman.
Pelanggan Kami
Pelanggan kami berasal dari berbagai industri di seluruh dunia


Panduan FAQ Terbaik untuk Lengan Manipulator
T: Apa itu lengan manipulator?
T: Apa tujuan dari lengan manipulator?
T: Apa saja jenis lengan manipulator?
T: Apa itu lengan manipulator robotik?
T: Apa itu lengan manipulator hidrolik?
T: Apa itu lengan manipulator pneumatik?
T: Apa itu lengan manipulator listrik?
T: Apa saja komponen lengan manipulator?
T: Berapa rentang gerak lengan manipulator?
T: Bagaimana cara kerja lengan manipulator?
T: Bagaimana cara memprogram lengan manipulator?
T: Jenis efektor akhir apa yang tersedia untuk lengan manipulator?
T: Bagaimana cara kerja sistem kendali lengan manipulator?
T: Jenis sistem kontrol apa yang tersedia untuk lengan manipulator?
T: Apa keuntungan menggunakan lengan manipulator?
T: Apa saja keterbatasan penggunaan lengan manipulator?
T: Aplikasi apa yang cocok untuk lengan manipulator?
T: Tindakan pencegahan keselamatan apa yang harus diambil saat menggunakan lengan manipulator?
T: Faktor apa saja yang mesti dipertimbangkan saat memilih lengan manipulator?
T: Bagaimana cara memasang lengan manipulator?