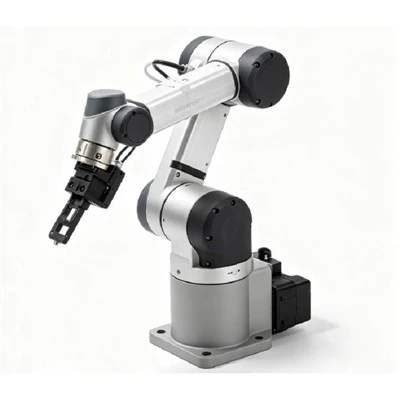
Penanganan material merupakan aspek penting dalam berbagai industri, mulai dari manufaktur dan logistik hingga pertanian dan perawatan kesehatan. Dalam banyak skenario dunia nyata, objek yang perlu dipindahkan bukanlah benda yang berbentuk rapi dan seragam seperti yang sering ditampilkan dalam model manufaktur ideal. Sebaliknya, mereka dapat berbentuk tidak beraturan, memiliki geometri yang kompleks, tekstur permukaan yang bervariasi, dan dimensi yang tidak dapat diprediksi. Sebagai pemasok terkemuka Robot Penanganan Material, kami telah menyelidiki secara mendalam tantangan dan solusi terkait penanganan benda yang bentuknya tidak beraturan.
Tantangan Tradisional dalam Menangani Benda Tidak Beraturan
Sistem robot tradisional biasanya dirancang dengan serangkaian operasi dan peralatan tetap, menjadikannya sangat efisien untuk tugas berulang yang melibatkan objek berbentuk standar. Namun, ketika dihadapkan dengan benda yang bentuknya tidak beraturan, sistem ini sering kali mengalami kesulitan. Misalnya, di fasilitas manufaktur yang memproduksi furnitur yang dibuat khusus, bagian-bagiannya dapat memiliki lekukan, sudut, dan tonjolan yang unik. Robot pick - and - place tradisional mungkin tidak dapat memegang bagian ini secara akurat tanpa menyebabkan kerusakan.
Kurangnya standarisasi pada objek tidak beraturan berarti tidak ada pendekatan satu ukuran untuk semua. Sifat permukaan benda-benda ini juga bisa sangat bervariasi. Beberapa mungkin halus, sementara yang lain kasar atau permukaannya lengket. Hal ini menyulitkan penggunaan gripper konvensional yang mengandalkan gesekan atau hisapan untuk memegangnya.
Teknologi Penginderaan Tingkat Lanjut
Salah satu solusi utama untuk menangani objek tidak beraturan adalah integrasi teknologi penginderaan canggih. Robot kami dilengkapi dengan sensor penglihatan 3D resolusi tinggi. Sensor ini dapat membuat model 3D objek secara detail secara real - time. Misalnya, di pabrik daur ulang, sistem visi 3D dapat dengan cepat menganalisis bentuk, ukuran, dan orientasi berbagai jenis bahan limbah, yang bentuknya bisa sangat tidak beraturan.
Selain penglihatan 3D, sensor sentuhan juga penting. Sensor taktil memberikan umpan balik mengenai gaya yang diterapkan selama menggenggam. Saat memegang benda yang tidak beraturan, robot dapat mengatur gaya genggaman sesuai dengan bentuk dan tekstur permukaan benda tersebut. Misalnya, jika benda memiliki bagian yang rapuh, sensor sentuhan dapat mendeteksi tekanan dan memberi sinyal kepada robot untuk mengurangi gaya guna mencegah kerusakan.
Mekanisme Mencengkeram Adaptif
Fitur penting lainnya dari robot penanganan material kami adalah penggunaan mekanisme cengkeraman adaptif. Kami telah mengembangkan serangkaian gripper yang dapat menyesuaikan bentuk dan konfigurasinya berdasarkan objek yang ingin mereka pegang. KitaRobot Pilih dan Tempatkan 4 Sumbusering digunakan dalam aplikasi yang memerlukan kemampuan beradaptasi seperti itu.
Salah satu jenis gripper adaptif yang kami tawarkan adalah soft gripper. Soft gripper terbuat dari bahan yang fleksibel sehingga dapat menyesuaikan dengan bentuk benda yang tidak beraturan. Mereka dapat membungkus geometri yang rumit, memberikan pegangan yang aman tanpa menyebabkan kerusakan. Misalnya, dalam industri makanan, dimana objek seperti buah-buahan dan sayur-sayuran dapat memiliki bentuk yang tidak beraturan, gripper yang lembut sangat ideal untuk penanganan yang lembut.
Tipe lainnya adalah gripper modular. Gripper modular terdiri dari beberapa elemen gripper individual yang dapat dikonfigurasi ulang. Hal ini memungkinkan gripper untuk beradaptasi dengan bentuk objek yang berbeda dengan mengubah susunan elemen-elemen tersebut. Misalnya, di pabrik manufaktur elektronik, gripper modular dapat disesuaikan untuk menangani papan sirkuit dengan berbagai ukuran dan bentuk.
Pembelajaran Mesin dan Integrasi AI
Pembelajaran mesin dan kecerdasan buatan memainkan peran penting dalam memungkinkan robot kita menangani objek tidak beraturan dengan lebih efektif. Dengan menggunakan algoritma pembelajaran mesin, robot kami dapat belajar dari pengalaman sebelumnya. Misalnya, jika robot pernah menghadapi jenis objek tidak beraturan tertentu sebelumnya, robot dapat menggunakan pengetahuan yang dipelajari untuk menangani objek serupa dengan lebih efisien di masa mendatang.
Algoritme AI juga dapat digunakan untuk perencanaan jalur. Saat menggerakkan benda tidak beraturan, robot perlu merencanakan jalur yang menghindari benturan dengan benda lain atau rintangan di lingkungannya. KitaRobot Kolaborasi 6 Sumbumemanfaatkan AI untuk perencanaan jalur yang cerdas, memastikan pergerakan objek dengan lancar dan aman.
Aplikasi di Berbagai Industri
Mari jelajahi bagaimana robot penanganan material kami digunakan di berbagai industri untuk menangani objek tidak beraturan.
Dalam industri otomotif, komponen seperti komponen mesin dan panel bodi bisa memiliki bentuk yang rumit. Robot kami dapat dengan tepat mengambil bagian-bagian ini dari jalur produksi, memindahkannya ke area perakitan, dan menempatkannya pada posisi yang benar. Teknologi penginderaan dan cengkeraman yang canggih memastikan bahwa suku cadang ditangani tanpa kerusakan apa pun, sehingga meningkatkan kualitas proses perakitan secara keseluruhan.
Di sektor e-commerce dan logistik, paket bisa hadir dalam berbagai bentuk dan ukuran. Robot kami dapat menyortir, menumpuk, dan memindahkan paket-paket yang bentuknya tidak beraturan ini di gudang. Hal ini tidak hanya meningkatkan efisiensi operasional gudang namun juga mengurangi risiko cedera manusia akibat pengangkatan berat.
Di bidang pelestarian warisan seni dan budaya, kamiLengan Robot Industri Minidapat digunakan untuk menangani artefak yang halus dan bentuknya tidak beraturan. Pegangan yang lembut dan kemampuan kontrol yang presisi pada lengan robot memungkinkan penanganan yang lembut, meminimalkan risiko kerusakan selama proses konservasi dan restorasi.
Perkembangan Masa Depan
Seiring dengan terus berkembangnya teknologi, kami terus meneliti dan mengembangkan fitur-fitur baru untuk robot penanganan material kami. Robot masa depan mungkin memiliki kemampuan penginderaan yang lebih canggih, seperti kemampuan merasakan sifat internal suatu objek, seperti kepadatan atau kekerasannya. Hal ini akan memungkinkan robot untuk membuat keputusan yang lebih tepat tentang cara menangani objek.
Kami juga membayangkan integrasi lebih lanjut antara teknologi virtual reality dan augmented reality. Hal ini memungkinkan operator untuk mengontrol robot dari jarak jauh dengan presisi yang lebih tinggi, terutama saat menangani objek kompleks yang tidak beraturan di lingkungan yang sulit dijangkau atau berbahaya.
Kontak untuk Pengadaan
Jika Anda mencari solusi andal untuk menangani benda berbentuk tidak beraturan di industri Anda, robot penanganan material kami adalah jawabannya. Kami memiliki berbagai macam produk, termasukRobot Pilih dan Tempatkan 4 Sumbu,Lengan Robot Industri Mini, DanRobot Kolaborasi 6 Sumbu, yang dapat disesuaikan untuk memenuhi kebutuhan spesifik Anda. Hubungi kami untuk memulai diskusi pengadaan dan mencari tahu bagaimana robot kami dapat meningkatkan operasi Anda.


Referensi
- Bicchi, A., & Kumar, V. (2000). Penggenggaman dan kontak robot: Sebuah tinjauan. Jurnal Internasional Penelitian Robotika, 19(1), 3 - 26.
- Sisilia, B., & Chatib, O. (Eds.). (2016). Speinger robotika. Peloncat.
- Rus, D., & Tolley, MT (2015). Desain, fabrikasi dan pengendalian robot lunak. Alam, 521(7553), 467 - 475.