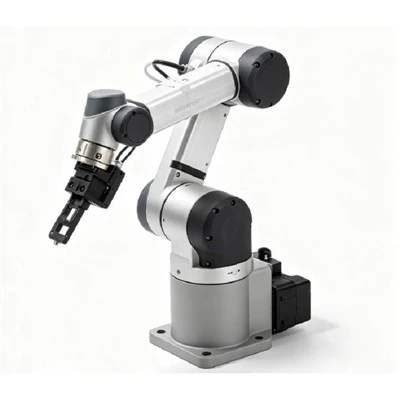
Merancang manipulator yang digerakkan oleh kabel untuk kerja kolaboratif dengan manusia adalah upaya yang rumit namun bermanfaat. Sebagai pemasok manipulator yang digerakkan oleh kabel, saya telah menyaksikan secara langsung meningkatnya permintaan akan mesin inovatif ini di berbagai industri. Dalam postingan blog ini, saya akan berbagi beberapa wawasan tentang cara merancang manipulator berbasis kabel yang dapat bekerja dengan aman dan efektif bersama operator manusia.
Memahami Persyaratan
Langkah pertama dalam merancang manipulator berbasis kabel untuk kolaborasi manusia-robot adalah memahami persyaratan spesifik aplikasi. Hal ini melibatkan pertimbangan faktor-faktor seperti ruang kerja, tugas yang harus dilakukan, kapasitas muatan, dan standar keselamatan.
Analisis Ruang Kerja
Ruang kerja manipulator merupakan faktor penting. Ini harus dirancang agar sesuai dengan lingkungan kerja yang ada tanpa menimbulkan gangguan apa pun pada operator manusia atau peralatan lainnya. Analisis ruang lantai yang tersedia, ketinggian langit-langit, dan potensi hambatan apa pun. Misalnya, di pabrik manufaktur, manipulator mungkin perlu beroperasi di area terbatas di antara jalur produksi.
Definisi Tugas
Tentukan dengan jelas tugas-tugas yang akan dilakukan manipulator. Ini dapat berkisar dari operasi pengambilan dan tempat yang sederhana hingga tugas perakitan yang lebih kompleks. Memahami tugas akan membantu dalam menentukan derajat kebebasan, jangkauan, dan ketepatan manipulator yang diperlukan. Misalnya, jika tugasnya melibatkan perakitan komponen kecil, diperlukan presisi tinggi dan kontrol yang baik pada efektor akhir.
Kapasitas Muatan
Tentukan muatan maksimum yang perlu ditangani manipulator. Hal ini tergantung pada berat benda yang dimanipulasi. Manipulator berpenggerak kabel yang dirancang untuk pekerjaan kolaboratif mungkin perlu menangani berbagai muatan, mulai dari barang ringan hingga komponen yang cukup berat.
Standar Keamanan
Kepatuhan terhadap standar keselamatan tidak dapat dinegosiasikan saat merancang manipulator untuk kolaborasi manusia - robot. Standar seperti ISO/TS 15066 memberikan pedoman tentang persyaratan keselamatan untuk robot kolaboratif. Manipulator harus dirancang untuk mencegah bahaya apa pun terhadap operator manusia, bahkan jika terjadi kegagalan fungsi.


Dasar-dasar Manipulator Berpenggerak Kabel
Sebelum mempelajari proses desain, penting untuk memahami prinsip dasar manipulator yang digerakkan oleh kabel.
Pengaturan Kabel
Penataan kabel merupakan aspek kunci dari desain. Kabel digunakan untuk mengirimkan gaya dan mengontrol pergerakan tautan manipulator. Susunan kabel yang berbeda dapat memberikan tingkat kekakuan, presisi, dan rentang gerak yang berbeda. Misalnya, susunan kabel paralel dapat memberikan kekakuan yang tinggi, sedangkan susunan kabel serial dapat memberikan rentang gerak yang lebih luas.
Aktuasi dan Kontrol
Manipulator yang digerakkan oleh kabel biasanya digerakkan oleh motor yang mengontrol tegangan kabel. Kontrol ketegangan kabel yang tepat sangat penting untuk penentuan posisi dan pergerakan manipulator yang akurat. Algoritme kontrol tingkat lanjut, seperti kontrol PID (Proportional - Integral - Derivative), dapat digunakan untuk mempertahankan tegangan dan posisi kabel yang diinginkan.
Akhir - Desain Efektor
End - effector merupakan bagian manipulator yang berinteraksi dengan objek. Ini bisa berupa gripper sederhana untuk mengambil dan menempatkan objek atau alat yang lebih kompleks untuk melakukan tugas tertentu. Desain efektor akhir harus disesuaikan dengan kebutuhan aplikasi. Misalnya, gripper vakum mungkin cocok untuk memegang benda datar, sedangkan gripper mekanis dapat digunakan untuk menggenggam benda yang bentuknya tidak beraturan.
Pertimbangan Desain untuk Kolaborasi Manusia - Robot
Saat merancang manipulator berpenggerak kabel untuk pekerjaan kolaboratif dengan manusia, beberapa pertimbangan tambahan ikut berperan.
Fitur Keamanan
Fitur keselamatan adalah hal yang paling penting. Salah satu pendekatannya adalah dengan menggunakan teknologi penginderaan gaya untuk mendeteksi kapan manipulator bersentuhan dengan operator manusia. Jika terdeteksi adanya tabrakan, manipulator dapat segera menghentikan atau mengurangi kecepatannya. Fitur keselamatan lainnya adalah penggunaan bahan lembut pada bagian luar manipulator untuk meminimalkan dampak jika terjadi kontak.
Antarmuka Manusia - Mesin
Antarmuka manusia - mesin (HMI) yang dirancang dengan baik sangat penting untuk kolaborasi yang efektif. HMI harus memungkinkan operator manusia untuk dengan mudah berinteraksi dengan manipulator, seperti tugas pemrograman, memantau status manipulator, dan mengeluarkan perintah. Misalnya, antarmuka layar sentuh dapat memberikan cara yang ramah pengguna bagi operator untuk mengontrol manipulator.
Kepatuhan dan Kemampuan Beradaptasi
Manipulator harus patuh dan dapat beradaptasi dengan tindakan operator manusia. Artinya, ia dapat menyesuaikan pergerakannya berdasarkan masukan dari operator manusia. Misalnya, jika seorang operator manusia memandu manipulator ke posisi tertentu, manipulator harus dapat mengikuti dan membantu menyelesaikan tugas tersebut.
Memilih Komponen yang Tepat
Memilih komponen yang tepat sangat penting untuk kinerja dan keandalan manipulator yang digerakkan oleh kabel.
Kabel
Pilih kabel berkualitas tinggi yang tahan terhadap tegangan dan keausan selama pengoperasian. Kabel harus memiliki rasio kekuatan dan berat yang tinggi dan fleksibilitas yang baik. Berbagai jenis kabel, seperti kabel baja atau kabel sintetis, dapat digunakan tergantung pada kebutuhan aplikasi.
Motor dan Aktuator
Pilih motor dan aktuator yang dapat memberikan torsi dan kecepatan yang diperlukan untuk manipulator. Motor servo biasanya digunakan pada manipulator yang digerakkan oleh kabel karena kemampuan kontrolnya yang presisi. Motor juga harus dapat beroperasi dengan tenang agar tidak mengganggu operator manusia.
Sensor
Sensor memainkan peran penting dalam pengoperasian manipulator. Sensor gaya dapat digunakan untuk mendeteksi tumbukan dan mengukur gaya yang diterapkan selama tugas. Sensor posisi, seperti encoder, dapat digunakan untuk memantau posisi link manipulator. Sensor penglihatan dapat memberikan informasi tambahan tentang ruang kerja dan objek yang dimanipulasi.
Integrasi dengan Sistem yang Ada
Dalam banyak kasus, manipulator yang digerakkan oleh kabel perlu diintegrasikan dengan sistem yang ada di tempat kerja.
Protokol Komunikasi
Pastikan manipulator dapat berkomunikasi secara efektif dengan peralatan dan sistem lain. Protokol komunikasi standar, seperti Ethernet/IP atau Modbus, dapat digunakan untuk menjalin komunikasi antara manipulator dan perangkat lain, seperti pengontrol logika terprogram (PLC) atau antarmuka manusia - mesin.
Kompatibilitas dengan Alur Kerja
Manipulator harus dirancang agar sesuai dengan alur kerja yang ada di tempat kerja. Hal ini mungkin melibatkan koordinasi pengoperasian manipulator dengan mesin lain dan operator manusia. Misalnya, di jalur perakitan, manipulator harus dapat bekerja secara sinkron dengan robot dan pekerja lain untuk memastikan kelancaran produksi.
Studi Kasus dan Contohnya
Untuk mengilustrasikan proses desain, mari kita lihat beberapa studi kasus.
Jib Crane Tugas Ringan
AJib Crane Tugas Ringandapat digunakan dalam lingkungan manufaktur skala kecil untuk pekerjaan kolaboratif. Ini dirancang untuk menangani muatan ringan dan memiliki desain kompak yang dapat dimasukkan ke dalam ruang kerja terbatas. Sistem yang digerakkan oleh kabel memberikan kontrol yang presisi dan memungkinkan pergerakan efektor akhir dengan mudah.
Derek Hidraulik Bergerak
ItuDerek Hidraulik Bergerakcocok untuk aplikasi luar ruangan yang memerlukan mobilitas. Ini dapat digunakan di lokasi konstruksi untuk tugas-tugas seperti mengangkat dan menempatkan bahan bangunan. Mekanisme penggerak kabel yang dikombinasikan dengan aktuator hidraulik memberikan kapasitas muatan dan stabilitas yang tinggi.
Jib Crane yang Dipasang di Pilar
ItuJib Crane yang Dipasang di Pilarsangat ideal untuk aplikasi di mana manipulator perlu dipasang pada pilar atau dinding. Ini dapat digunakan di bengkel untuk tugas-tugas seperti memuat dan membongkar mesin. Desain yang digerakkan oleh kabel memungkinkan rentang gerak yang luas dan pemosisian yang tepat.
Kesimpulan
Merancang manipulator berpenggerak kabel untuk pekerjaan kolaboratif dengan manusia memerlukan pemahaman komprehensif tentang persyaratan aplikasi, teknologi berpenggerak kabel, dan standar keselamatan. Dengan mempertimbangkan secara cermat faktor-faktor yang dibahas dalam postingan blog ini, Anda dapat merancang manipulator yang aman, efisien, dan efektif dalam bekerja bersama operator manusia.
Jika Anda tertarik untuk mempelajari lebih lanjut tentang manipulator penggerak kabel kami atau memiliki persyaratan khusus untuk aplikasi Anda, kami mendorong Anda untuk menghubungi kami untuk diskusi mendetail. Tim ahli kami siap membantu Anda dalam menemukan solusi terbaik untuk kebutuhan Anda.
Referensi
- ISO/TS 15066:2016, Robot dan perangkat robotik — Robot kolaboratif.
- Sisilia, B., & Chatib, O. (Eds.). (2016). Speinger robotika. Peloncat.
- Spong, MW, Hutchinson, S., & Vidyasagar, M. (2006). Pemodelan dan kontrol robot. Wiley.