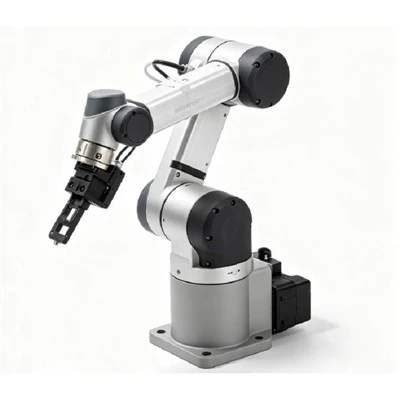
Hai! Saya seorang pemasok 4 - lengan robot sumbu, dan saya tahu secara langsung betapa pentingnya memiliki lengan robot yang merespons dengan cepat. Apakah Anda berada di pabrik, laboratorium penelitian, atau bidang lain yang menggunakan keajaiban robot ini, respons cepat dapat membuat semua perbedaan dalam operasi Anda. Jadi, mari selami bagaimana Anda dapat meningkatkan kecepatan respons lengan robot 4 - sumbu.
1. Optimalkan perangkat keras
Hal pertama yang pertama, perangkat keras lengan robot Anda memainkan peran besar dalam kecepatan responsnya. Mari kita uraikan komponen kunci:
Motor
Motornya seperti jantung lengan robot. Torsi tinggi, motor inersia rendah dapat secara signifikan meningkatkan percepatan dan perlambatan lengan. Ketika motor dapat dengan cepat mengubah kecepatan mereka, lengan robot dapat merespons lebih cepat terhadap perintah. Misalnya, motor DC Brushless sering merupakan pilihan yang tepat karena mereka memiliki lebih sedikit gesekan dan dapat beroperasi dengan kecepatan tinggi lebih efisien.
Sistem drive
Sistem penggerak yang baik sangat penting untuk menerjemahkan daya motor menjadi gerakan yang halus dan cepat. Drive servo biasanya digunakan dalam lengan robot sumbu 4. Mereka dapat dengan tepat mengendalikan posisi, kecepatan, dan torsi motor. Meningkatkan ke drive servo kinerja tinggi dapat mengurangi jeda antara sinyal perintah dan pergerakan lengan yang sebenarnya.
Sensor
Sensor adalah apa yang membantu lengan robot "tahu" di mana itu dan apa yang dilakukannya. Sensor tinggi - presisi dapat memberikan umpan balik waktu nyata ke sistem kontrol. Misalnya, encoder dapat secara akurat mengukur posisi sambungan, memungkinkan sistem kontrol untuk melakukan penyesuaian dengan cepat. Jika sensor Anda tua atau berkualitas rendah, itu dapat menyebabkan keterlambatan dalam respons robot. Jadi, pertimbangkan untuk meningkatkan ke sensor yang lebih canggih untuk kinerja yang lebih baik.
2. Fine - LETAP Software Kontrol
Perangkat lunak kontrol adalah otak lengan robot. Begini cara Anda dapat mengoptimalkannya:
Perencanaan lintasan
Perencanaan lintasan yang efisien sangat penting untuk respons cepat. Alih -alih menggunakan gerakan yang sederhana dan lurus, algoritma yang lebih canggih dapat menghitung jalur terpendek dan tercepat untuk lengan robot untuk mencapai targetnya. Misalnya, interpolasi spline kubik dapat menciptakan lintasan yang halus dan efisien yang mengurangi waktu yang dibutuhkan lengan untuk bergerak di antara titik -titik.
PID Tuning
Pengontrol PID (proporsional - integral - turunan) biasanya digunakan dalam sistem kontrol lengan robot. Menyetel parameter PID dengan benar dapat meningkatkan stabilitas dan kecepatan respons lengan. Jika keuntungan PID ditetapkan terlalu rendah, lengan dapat merespons dengan lamban. Di sisi lain, jika mereka ditetapkan terlalu tinggi, itu dapat menyebabkan overshoot dan ketidakstabilan. Anda perlu menemukan keseimbangan yang tepat melalui pengujian dan penyesuaian.
Sistem Operasi Waktu Nyata
Menggunakan sistem operasi waktu nyata (RTOS) dapat memastikan bahwa perangkat lunak kontrol segera menanggapi perintah. Tidak seperti sistem operasi umum - tujuan, RTOS memiliki batasan waktu yang ketat dan dapat memprioritaskan tugas berdasarkan urgensi mereka. Ini berarti bahwa lengan robot dapat bereaksi terhadap perintah lebih cepat, terutama dalam waktu - aplikasi kritis.
3. Kurangi beban dan gesekan
Semakin sedikit lengan robot yang harus dikerjakan, semakin cepat bisa bergerak.
Optimalisasi beban
Pastikan alat dan benda yang ditangani oleh lengan robot seringan mungkin tanpa mengorbankan fungsionalitas. Misalnya, jika Anda menggunakan gripper, pilih desain yang ringan namun kuat. Kelebihan beban lengan robot dapat memperlambatnya dan memberi tekanan ekstra pada motor dan sistem drive.
Pelumasan dan Pemeliharaan
Pelumasan yang tepat dari sambungan dan bagian yang bergerak dapat mengurangi gesekan. Gesekan dapat menyebabkan keausan dan juga memperlambat pergerakan lengan. Pemeliharaan rutin, seperti membersihkan sambungan dan memeriksa bagian yang longgar, dapat menjaga lengan robot di atas kondisi takik. Jika Anda melihat kebisingan atau perlawanan yang tidak biasa selama gerakan lengan, itu bisa menjadi tanda masalah gesekan yang perlu ditangani.


4. Jaringan dan Komunikasi
Di dunia yang terhubung saat ini, komunikasi antara sistem kontrol dan perangkat lain dapat mempengaruhi kecepatan respons.
Kabel vs nirkabel
Koneksi kabel umumnya lebih andal dan memiliki latensi yang lebih rendah dibandingkan dengan koneksi nirkabel. Jika memungkinkan, gunakan jaringan kabel untuk berkomunikasi dengan lengan robot. Namun, jika nirkabel diperlukan, pastikan untuk menggunakan protokol nirkabel yang tinggi dan stabil.
Protokol komunikasi
Pilih protokol komunikasi yang cepat dan efisien. Misalnya, Ethernet/IP adalah protokol populer dalam otomatisasi industri karena dapat menangani sejumlah besar data dengan cepat dan memiliki latensi rendah. Pastikan bahwa semua perangkat dalam sistem, termasuk sensor, pengontrol, dan periferal lainnya, kompatibel dengan protokol yang dipilih.
5. Keterampilan Pelatihan dan Operator
Jangan lupa tentang faktor manusia. Nah - operator terlatih dapat membuat perbedaan besar dalam kinerja robot lengan.
Program pelatihan
Berikan program pelatihan yang komprehensif untuk operator Anda. Mereka harus memahami cara mengoperasikan lengan robot secara efisien, bagaimana memecahkan masalah umum, dan bagaimana membuat penyesuaian dasar pada sistem kontrol. Operator yang terampil dapat mengoptimalkan operasi robot secara nyata dan mencegah penundaan yang tidak perlu.
Umpan balik dan peningkatan
Dorong operator untuk memberikan umpan balik tentang kinerja robot lengan. Mereka mungkin melihat masalah kecil yang dapat diatasi untuk meningkatkan kecepatan respons. Sebagai contoh, mereka mungkin menyarankan perubahan cara lengan diprogram untuk tugas tertentu.
Produk terkait
Jika Anda juga tertarik pada jenis lengan robot lainnya, kami memiliki beberapa pilihan bagus. Lihat kami6 lengan robot industri sumbu, yang menawarkan lebih banyak derajat kebebasan dan cocok untuk tugas yang lebih kompleks. KitaRobot pemuatan mesin CNCsecara khusus dirancang untuk memuat dan membongkar bahan dalam mesin CNC, dan dapat bekerja sangat cepat. Dan jika Anda membutuhkan robot kolaboratif, kami6 robot kolaboratif porosdapat bekerja dengan aman bersama operator manusia.
Mari kita bicara!
Meningkatkan kecepatan respons lengan robot sumbu 4 adalah proses multi -faceted yang melibatkan optimasi perangkat keras, penyetelan perangkat lunak, mengurangi beban, dan memastikan komunikasi yang tepat. Jika Anda ingin meningkatkan 4 - Axis Robot Arm Anda atau memiliki pertanyaan tentang meningkatkan kinerjanya, saya ingin mengobrol. Jangkau kami untuk diskusi yang ramah tentang kebutuhan Anda dan bagaimana kami dapat membantu Anda mendapatkan hasil maksimal dari lengan robot Anda.
Referensi
- Buku Pegangan Robotika: Panduan Komprehensif untuk Desain, Operasi, dan Aplikasi Robot
- Otomatisasi Industri: Prinsip dan Praktik
- Rekayasa Sistem Kontrol: Pengantar Analisis dan Desain