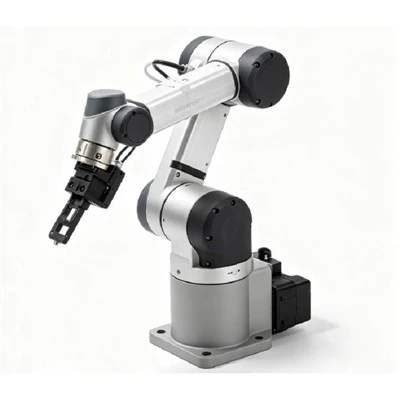
Dalam lanskap dinamis otomatisasi industri, 4 - Axis Robot Arms telah muncul sebagai alat serbaguna, menemukan aplikasi dalam berbagai industri mulai dari manufaktur hingga logistik. Sebagai pemasok terkemuka 4 - Axis Robot Arms, kami memahami peran penting yang dimainkan perangkat lunak dalam memanfaatkan potensi penuh dari sistem robot ini. Dalam posting blog ini, kami akan mengeksplorasi berbagai solusi perangkat lunak yang digunakan untuk mengontrol 4 - lengan robot sumbu, fitur mereka, dan bagaimana mereka berkontribusi pada efisiensi dan ketepatan operasi robot.
Memahami dasar -dasar kontrol lengan robot 4 - Axis
Lengan robot sumbu 4 - biasanya terdiri dari empat derajat kebebasan, yang memungkinkannya bergerak ke berbagai arah dan melakukan tugas -tugas yang kompleks. Tingkat kebebasan ini termasuk rotasi di pangkalan, bahu, siku, dan pergelangan tangan. Untuk mengontrol pergerakan ini secara akurat, diperlukan perangkat lunak khusus. Perangkat lunak bertindak sebagai otak lengan robot, menerjemahkan perintah pengguna ke dalam gerakan motor yang tepat.


Perangkat Lunak Populer untuk Mengontrol 4 - Axis Robot Arms
1. ROS (Sistem Operasi Robot)
ROS adalah kerangka perangkat lunak sumber terbuka yang telah mendapatkan popularitas luas di komunitas robotika. Ini menyediakan kumpulan alat, perpustakaan, dan konvensi yang menyederhanakan pengembangan aplikasi robot. Untuk 4 - Axis Robot Arms, ROS menawarkan beberapa keuntungan:
- Modularitas: ROS dirancang untuk menjadi modular, memungkinkan pengembang untuk membuat komponen khusus untuk tugas yang berbeda. Ini berarti bahwa Anda dapat dengan mudah mengintegrasikan sensor tambahan, gripper, atau periferal lain dengan lengan robot Axis 4 - Anda.
- Dukungan Komunitas: Dengan komunitas besar dan aktif, ROS memiliki banyak sumber daya yang tersedia. Anda dapat menemukan paket, tutorial, dan forum yang dibangun di mana Anda dapat mengajukan pertanyaan dan berbagi pengalaman.
- Simulasi: ROS termasuk alat simulasi yang kuat seperti Gazebo. Ini memungkinkan Anda untuk menguji dan memvalidasi gerakan dan algoritma lengan robot Anda di lingkungan virtual sebelum menggunakannya di dunia nyata.
2. Perangkat Lunak Robotika Fanuc
Fanuc adalah nama yang diketahui dengan baik di industri robotika, dan solusi perangkat lunak mereka sangat dihormati karena keandalan dan kinerjanya. Perangkat Lunak FanUC untuk 4 - Axis Robot Arms menawarkan:
- Pengguna - Antarmuka yang ramah: Perangkat lunak ini memiliki antarmuka intuitif yang memudahkan operator untuk memprogram dan mengontrol lengan robot. Bahkan pengguna dengan pengetahuan teknis yang terbatas dapat dengan cepat mempelajari cara menggunakannya.
- Kontrol Gerakan Lanjutan: Perangkat lunak FanUC menyediakan kontrol gerak yang tepat, memastikan gerakan lengan robot yang halus dan akurat. Ini sangat penting untuk aplikasi yang membutuhkan presisi tingkat tinggi, seperti operasi pick - dan - tempat.
- Integrasi dengan sistem lain: Dapat dengan mudah diintegrasikan dengan sistem industri lain, seperti sabuk pengkoning dan sistem visi, untuk membuat lini produksi yang sepenuhnya otomatis.
3. ABB Robotstudio
ABB Robotstudio adalah perangkat lunak pemrograman dan simulasi offline yang kuat untuk ABB Robot Arms, termasuk 4 - model Axis. Fitur utama robotstudio adalah:
- Pemrograman offline: Anda dapat memprogram robot lengan offline, yang berarti Anda dapat terus bekerja pada pemrograman saat robot yang sebenarnya sedang digunakan. Ini mengurangi waktu henti dan meningkatkan produktivitas.
- Simulasi waktu nyata: Perangkat lunak ini memberikan simulasi waktu nyata dari gerakan lengan robot, memungkinkan Anda untuk memvisualisasikan operasi dan mengidentifikasi masalah potensial sebelum terjadi.
- Alat kolaborasi: Robotstudio mendukung kolaborasi di antara tim yang berbeda, seperti insinyur, pemrogram, dan operator. Banyak pengguna dapat bekerja pada proyek yang sama secara bersamaan, meningkatkan efisiensi dan komunikasi.
Fitur yang harus dicari dalam 4 - perangkat lunak kontrol lengan robot sumbu
1. Kemudahan Pemrograman
Perangkat lunak harus memiliki antarmuka pemrograman yang mudah - untuk - untuk -. Apakah itu bahasa pemrograman grafis atau yang berbasis teks, itu harus memungkinkan pengguna untuk dengan cepat membuat dan memodifikasi program robot lengan. Misalnya, fungsi seret - dan - jatuhkan dapat secara signifikan menyederhanakan proses pemrograman, terutama untuk pengguna non -teknis.
2. Perencanaan gerak
Perencanaan gerak yang efektif sangat penting untuk operasi efisien lengan robot sumbu 4. Perangkat lunak harus dapat menghasilkan jalur optimal untuk diikuti oleh lengan robot, dengan mempertimbangkan faktor -faktor seperti hambatan, kecepatan, dan akselerasi. Ini memastikan bahwa lengan robot dapat melakukan tugas dengan cepat dan aman.
3. Kompatibilitas
Perangkat lunak harus kompatibel dengan perangkat keras lengan robot 4 - Axis Anda. Ini harus mendukung pengontrol motor spesifik, sensor, dan komponen lain yang digunakan dalam sistem Anda. Selain itu, ia harus dapat berintegrasi dengan perangkat lunak dan sistem lain di lingkungan produksi Anda, seperti sistem perencanaan sumber daya perusahaan (ERP) dan sistem eksekusi manufaktur (MES).
4. Fitur Keselamatan
Keselamatan adalah prioritas utama dalam robotika. Perangkat lunak harus mencakup fitur seperti deteksi tabrakan dan fungsionalitas berhenti darurat. Fitur -fitur ini membantu mencegah kecelakaan dan melindungi lengan robot dan operator.
Aplikasi 4 - Axis Robot Arms dan Peran Perangkat Lunak
4 - Lengan robot Axis digunakan dalam berbagai aplikasi, dan perangkat lunak ini memainkan peran penting dalam memungkinkan aplikasi ini.
1. Penanganan materi
Dalam aplikasi penanganan material, seperti operasi pick - dan - tempat, perangkat lunak mengontrol lengan robot untuk secara akurat mengambil objek dari satu lokasi dan menempatkannya di lain. Kemampuan perencanaan gerak perangkat lunak memastikan bahwa lengan robot bergerak secara efisien, mengurangi waktu siklus dan meningkatkan produktivitas.
2. Majelis
Untuk tugas perakitan, perangkat lunak memungkinkan lengan robot untuk memposisikan dan mengorientasikan komponen. Ini juga dapat berkoordinasi dengan robot atau operator manusia lainnya untuk melakukan operasi perakitan yang kompleks. Misalnya, dalam industri elektronik, lengan robot sumbu 4 dapat digunakan untuk merakit papan sirkuit dengan presisi tinggi.
3. Pengelasan
Dalam aplikasi pengelasan, perangkat lunak mengontrol pergerakan obor pengelasan yang melekat pada lengan robot sumbu 4 -. Ini memastikan bahwa obor mengikuti jalur yang benar dan mempertahankan parameter pengelasan yang tepat, menghasilkan lasan berkualitas tinggi.
Produk terkait dalam portofolio kami
Sebagai pemasok sumbu robot ARM 4, kami juga menawarkan berbagai produk terkait yang dapat meningkatkan fungsionalitas sistem robot Anda. Anda dapat menjelajahi kami6 lengan robot industri sumbuUntuk aplikasi yang lebih kompleks yang membutuhkan tingkat kebebasan tambahan. KitaLengan robot industri minisangat ideal untuk aplikasi dengan ruang terbatas. Dan jika Anda mencari solusi untuk tugas menyolder, kamiStasiun Solder Otomatisbisa menjadi tambahan yang bagus untuk jalur produksi Anda.
Kesimpulan
Perangkat lunak yang digunakan untuk mengontrol lengan robot sumbu 4 - adalah komponen penting yang menentukan kinerja, efisiensi, dan keserbagunaan sistem robot. Apakah Anda memilih solusi sumber terbuka seperti ROS atau yang komersial seperti perangkat lunak robotika FanUC atau ABB Robotstudio, penting untuk mempertimbangkan persyaratan spesifik dari aplikasi Anda dan fitur yang ditawarkan oleh perangkat lunak.
Jika Anda tertarik untuk mempelajari lebih lanjut tentang 4 - Axis Robot Arms kami atau solusi perangkat lunak yang kami rekomendasikan, kami mengundang Anda untuk menghubungi kami untuk diskusi terperinci. Tim ahli kami siap membantu Anda dalam menemukan solusi terbaik untuk kebutuhan bisnis Anda.
Referensi
- "Robotika: Pemodelan, Perencanaan dan Kontrol" oleh Bruno Siciliano, Lorenzo Sciavicco, Luigi Villani, dan Giuseppe Oriolo.
- "Pengantar Robot Seluler Otonomi" oleh Roland Siegwart, Illah R. Nourbakhsh, dan Davide Scaramuzza.